Sistema de tiempo real
Un sistema de tiempo real es un sistema informático que interacciona con su entorno físico y responde a los estímulos del entorno dentro de un plazo de tiempo determinado.[1]
Existen sistemas de tiempo real crítico (tiempo real duro), en los que los plazos de respuesta deben respetarse siempre estrictamente y una sola respuesta tardía a un suceso externo puede tener consecuencias fatales; y sistemas de tiempo real acrítico (tiempo real suave), en los que se pueden tolerar retrasos ocasionales en la respuesta a un suceso.[1]
Un ejemplo general para los sistemas de tiempo real es el de un robot que necesita tomar una pieza de una banda sinfín. Si el robot llega tarde, la pieza ya no estará donde debía recogerla, por tanto, el trabajo se llevó a cabo incorrectamente, aunque el robot haya llegado al lugar adecuado. Si el robot llega antes de que la pieza llegue, la pieza aún no estará ahí y el robot puede bloquear su paso.
Para un sistema de tiempo real crítico (tiempo real duro), se tiene como ejemplo el caso del sistema de refrigeración de una central nuclear, el cual debe de tener respuestas en la menor cantidad de tiempo posible (preferiblemente de inmediato) y no acepta ningún retraso ni error en su proceso, pues esto llevaría a una catástrofe nuclear.
Beneficios
- Sincronización mas precisa. Los sistemas en tiempo real se crean para realizar tareas que deben realizarse dentro de escalas de tiempo de ciclo precisas (hasta microsegundos).
- Mayor previsibilidad y confiabilidad. Como los sistemas en tiempo real procesan datos dentro de marcos de tiempo predecibles y establecidos, la ejecución de tareas o cargas de trabajo está prácticamente garantizada, lo que aumenta la confiabilidad de los sistemas de misión crítica.
- Priorización de las cargas de trabajo en tiempo real. La capacidad de priorizar ciertas cargas de trabajo sobre otras es fundamental cuando las cargas de trabajo específicas en tiempo real deben completarse según lo programado para evitar fallas catastróficas del sistema. Algunos (pero no todos) los sistemas en tiempo real tienen esta capacidad en términos de carga de trabajo o priorización de tareas.
Estructura general de un sistema en tiempo real
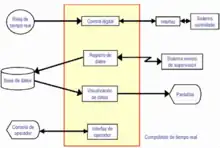
- Sistema a controlar: Cualquier sistema que pueda ser controlado
- Interfaz con el sistema. adaptar las señales que desde el sistema se envían al computador y desde el computador se mandan al sistema. Está formado por conversores analógicos digitales y digitales analógicos, que permiten medir el estado del sistema a controlar e imponer un control sobre la operación a realizar en dicho sistema.
- Reloj de tiempo real. Un reloj que permita tomar muestras de las señales recibidas de los dispositivos, así como, mandarles determinadas señales en los momentos precisos. El reloj de tiempo real provoca una interrupción en cada período de muestreo
- Consola del operador. Permite al operador humano realizar intervenciones manuales (arranque, parada, modificaciones en el comportamiento del sistema, etc.)
- Pantallas. Se utilizan para enviar información al operador sobre el estado del sistema.
- Base de datos. Los cambios de estado del sistema son guardados en una base de datos que el operador e ingenieros de control pueden interrogar en caso de fallo del sistema o para obtener información con propósito de gestión. Esta información va creciendo y se utiliza para tomar las decisiones que surgen con el funcionamiento del sistema.
- Sistema de monitorización remoto. En procesos industriales, la monitorización de la planta es esencial para reducir costos y aumentar la producción. Las decisiones relativas a la producción de una planta pueden repercutir en el rendimiento de otras plantas que dependen de ella, como es el caso de una planta que produce materia prima para otra.
- Computador. El software que controla las operaciones del sistema está escrito en módulos que reflejan la naturaleza física del entorno. De forma general, estos módulos son:
–Algoritmos de control digital. Realizan el control del sistema. – Registros de datos. Permiten guardar los cambios de estado del sistema. – Información de dirección. Permiten facilitar información sobre el estado del sistema y las operaciones que se realizan a los encargados de la dirección del sistema global. – Interfaz con el operador. Para interactuar con el operador.
- Tamaño y complejidad. A menudo problemas relacionados con sistemas en tiempo real se convierten en problemas de gran tamaño y complejidad.
- Manipulación de números reales. Es la manera de representar los valores leídos del mundo real en un computador.
- Seguridad y fiabilidad. Los sistemas en tiempo real suelen estar relacionados con procesos en los que los fallos tienen consecuencias graves, por lo tanto la tolerancia a fallos es un factor de vital importancia en su diseño.
- Concurrencia. A menudo es necesario controlar el acceso a recursos compartidos, ejecutar varias tareas en paralelo, lo que provoca que los STR presenten un cierto grado de procesamiento en multitarea.
- Eficiencia. Esta característica es exigible a todo tipo de sistemas, aún más en sistemas que pueden ser críticos, como los STR. Con esta característica se pretende asegura que el funcionamiento lógico de sistema es correcto y óptimo
- Dependencia del tiempo. Como ya hemos visto el tiempo es el factor distintivo de los STR, a los que se les exige no solo una corrección lógica, si no que cumplan unos determinados requerimientos temporales. Su comportamiento temporal tiene que ser determinista, y a la hora del diseño, hay que prever el peor de los casos
- Dispositivos de E/S especiales. La conexión con el exterior está adaptada a los procesos que se controlan y a menudo condicionan el funcionamiento del sistema. Las interacciones con el exterior pueden ser activas o pasivas, es decir, el sistema debe controlar el acceso al medio físico, o bien el medio físico perturba de alguna manera al sistema de control.
Clasificacion de los sistemas en tiempo real
Clasificacion (Segun requisitos temporales)
- Tiempo real estricto
- Tiempo real no estricto (soft real time)
- Incrementales
Clasificacion (Atendiendo la arquitectura de hardware utilizada)
- Propietarios
- Abiertos
Clasificacion (Segun el flujo de ejecucion)
- Centralizados
- Distribuidos
Características de los sistemas de tiempo real
Determinismo
El determinismo es una cualidad clave en los sistemas de tiempo real. Es la capacidad de determinar con una alta probabilidad, cuánto es el tiempo que se toma una tarea en iniciarse. Esto es importante porque los sistemas de tiempo real necesitan que ciertas tareas se ejecuten antes de que otras puedan iniciar.
Esta característica se refiere al tiempo que tarda el sistema antes de responder a una interrupción. Este dato es importante saberlo porque casi todas las peticiones de interrupción se generan por eventos externos al sistema (i.e. por una petición de servicio), así que es importante determinar el tiempo que tardará el sistema en aceptar esta petición de servicio.
Responsividad
La responsividad se enfoca en el tiempo que tarda una tarea en ejecutarse una vez que la interrupción ha sido atendida. Los aspectos a los que se enfoca son:
- La cantidad de tiempo que se lleva el iniciar la ejecución de una interrupción
- La cantidad de tiempo que se necesita para realizar la tarea que pidió la interrupción.
- Los efectos de interrupciones anidadas.
Una vez que el resultado del cálculo de determinismo y responsividad es obtenido, se convierte en una característica del sistema y un requerimiento para las aplicaciones que correrán en él,(por ejemplo, si diseñamos una aplicación en un sistema en el cual el 95 % de las tareas deben terminar en cierto período entonces es recomendable asegurarse que las tareas ejecutadas de nuestra aplicación no caigan en el 5 % de bajo desempeño).
Usuarios controladores
En estos sistemas, el usuario (por ejemplo, los procesos que corren en el sistema) tienen un control mucho más amplio del sistema.
- El proceso es capaz de especificar su prioridad.
- El proceso es capaz de especificar el manejo de memoria que requiere (que parte estará en caché y que parte en memoria swap y que algoritmos de memoria swap usar)
- El proceso especifica qué derechos tiene sobre el sistema.
Esto aunque parece anárquico no lo es, debido a que los sistemas de tiempo real usan tipos de procesos que ya incluyen estas características, y usualmente estos TIPOS de procesos son mencionados como requerimientos. Un ejemplo es el siguiente:
«Los procesos de mantenimiento no deberán exceder el 3 % de la capacidad del procesador, a menos que en el momento que sean ejecutados el sistema se encuentre en la ventana de tiempo de menor uso.»
Confiabilidad
La confiabilidad en un sistema de tiempo real es otra característica clave. El sistema no debe solamente estar libre de fallas, también debe de cumplir que la calidad del servicio que presta no se degradará más allá de un límite determinado de tiempo, esto quiere decir que debe de entregar la respuesta a una solicitud del usuario en una cantidad de tiempo específica.
Un sistema de tiempo real por ningún motivo debe dejar de funcionar, ya sea por fallas directas en el sistema o alguna degradación en el servicio, pues en el caso que dejara de funcionar se podrían ocasionar consecuencias catastróficas.
Cualquier sistema de tiempo real que no cumpla con esta característica dejará de ser útil y posteriormente olvidado, pues es necesario tener la confianza de que al usar cualquier sistema de tiempo real, la respuesta a las interacciones realizadas por el usuario serán prácticamente inmediatas.
Operación a prueba de fallas duras (fail hard operation)
El sistema debe de fallar de manera que cuando ocurra una falla, el sistema preserve la mayor parte de los datos y capacidades del sistema en la mayor medida posible.
Que el sistema sea estable, es decir, que si para el sistema es imposible cumplir con todas las tareas sin exceder sus restricciones de tiempo, entonces el sistema cumplirá con las tareas más críticas y de más alta prioridad.
Análisis y diseño de sistemas en tiempo real
Las características especiales de los sistemas en tiempo real diferentes a los demás tipos de sistemas introducen en la definición del sistema una serie requerimientos no funcionales, que no se refieren directamente a las funciones específicas si no a propiedades emergentes como por ejemplo, requisitos de fiabilidad, eficiencia o implementación.[2] El diseño por análisis estructurado que emplea la descripción gráfica se enfoca en el desarrollo de especificaciones del programa que está formado por módulos independientes desde el punto de vista funcional.
Computación en tiempo real
La computación en tiempo real (o informática en tiempo real) está relacionada con los sistemas de hardware y software que se ven limitados por problemas de tiempo. El software de tiempo real debe necesariamente tener la característica de un tiempo de respuesta crítico.
Por ejemplo, el software encargado de controlar un respirador artificial debe ser de tiempo real, ya que un retraso en su tiempo de respuesta no es aceptable. Algunos tipos de programas como los empleados para jugar al ajedrez solo disponen del tiempo necesario para poder efectuar la siguiente jugada.
Se podría hacer una distinción, por ejemplo, un sistema de gestión del motor de un coche es un sistema en tiempo real activo porque una señal retrasada puede causar un daño o fallo en el motor. Otros ejemplos de sistemas integrados en tiempo real activos son los sistemas médicos como los marcadores de pasos artificiales y los controladores de procesos industriales.
Los sistemas de tiempo real pasivos se utilizan normalmente cuando hay un acceso compartido y se necesitan mantener actualizados un número de sistemas conectados con una situación cambiante. Un ejemplo serían los programas que mantienen y actualizan los planes de vuelo de las compañías aéreas comerciales. Estos programas pueden funcionar en cuestión de segundos.
No sería posible ofrecer vuelos comerciales modernos si estas operaciones no se pudieran realizar de manera fiable en tiempo real. Los sistemas de audio y video en directo también son sistemas en tiempo real pasivos típicos ya que si se sobrepasan los límites de tiempo lo único que puede pasar es que se empeore la calidad pero el sistema continua trabajando.
Las necesidades de los programas de tiempo real se pueden solucionar con sistemas operativos en tiempo real, que ofrecen un marco sobre el que construir aplicaciones de programas en tiempo real.
Sistemas operativos de tiempo real
Un sistema operativo de tiempo real (SOTR o RTOS -Real Time Operating System en inglés) es un sistema operativo que ha sido desarrollado para aplicaciones de tiempo real. Como tal, se le exige corrección en sus respuestas bajo ciertas restricciones de tiempo. Si no las respeta, se dirá que el sistema ha fallado. Para garantizar el comportamiento correcto en el tiempo requerido se necesita que el sistema sea predecible (determinista).
Véase también
Referencias
- Villarroel Salcedo, José Luis. Sistemas de Tiempo Real. Archivado desde el original el 22 de febrero de 2014.
- Sommerville, Ian (2005). «6.1.2 Requerimientos no funcionales». Ingeniería del software, Séptima edición. Pearson Educación. p. 111
|página=y|páginas=redundantes (ayuda). ISBN 84-7829-074-5.
Enlaces externos
- Comp.realtime: Frequently Asked Questions (FAQs) (versión 3.6)
- Bina Ramamurthy
- Descripción general y ejemplos de sistemas en tiempo real: Intelen Intel
| Control de autoridades |
|
|---|
 Datos: Q3988